

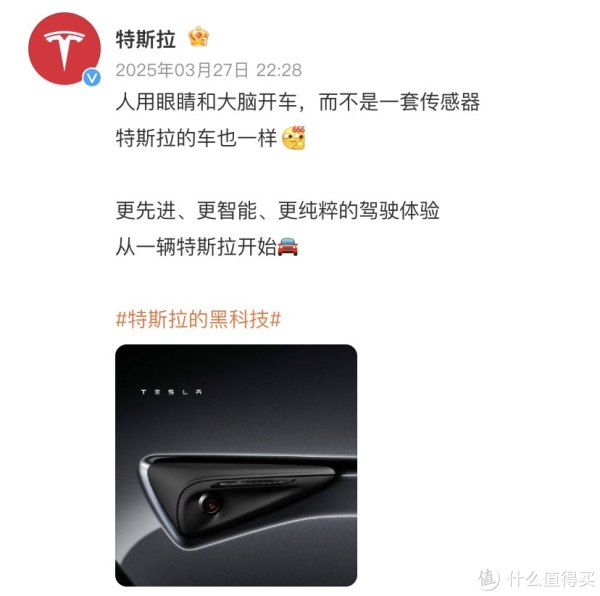
最近专业配资炒股,特斯拉2025年发布的一条微博又被网友翻了出来。
内容很简单:
“人用眼睛和大脑开车,而不是一套传感器,特斯拉的车也一样。”
后面还有一句:
“更先进、更智能、更纯粹的驾驶体验,从一辆特斯拉开始。”
单独看这几句话,多少有点营销文案的味道
但如果放到今天来看,事情就变得有意思了。
因为一年多过去了,国内高阶辅助驾驶越来越喜欢往车上“堆东西”:激光雷达、毫米波雷达、摄像头,甚至一颗激光雷达已经不够用了。
华为今年发布的新一代896线双光路图像级激光雷达,甚至已经开始强调从过去的“点云级”进入“图像级”感知。华为乾崑坚持的依然是非常明确的多传感器融合路线。
可另一边,特斯拉依旧走得非常坚决:
我就靠摄像头和AI。
更夸张的是,现在特斯拉已经不只是拿这套方案辅助人开车了,它真的开始拿它去做无人出租车。
特斯拉不是嘴硬,它是真的准备把无人出租车押在这条路上很多年前大家争论“纯视觉到底行不行”的时候,其实很难争出结果。
因为不管特斯拉FSD多厉害,最终还是坐着一个司机。
但是Cybercab出现以后,这个争论的性质就变了。
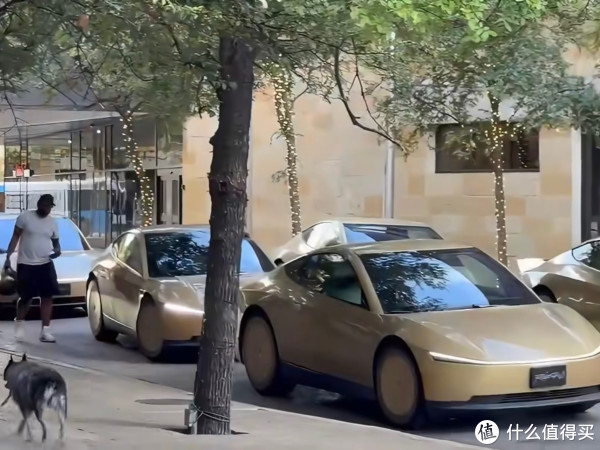
2025年特斯拉在美国启动Robotaxi服务之后,一直在扩大无人驾驶运营范围。到了今年,特斯拉已经开始生产Cybercab,并且量产版本已经开始在公共道路进行工程测试。
关键在于:
Cybercab没有方向盘,也没有踏板。
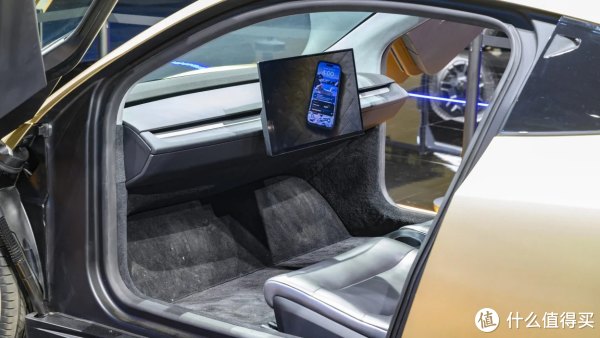
普通特斯拉如果FSD判断错了,人还能接管。
Cybercab如果未来真正投入无人出租车运营,乘客坐进去之后根本不存在“你来开”这个选项。
所以再回头看那句话:
“人用眼睛和大脑开车,而不是一套传感器。”
突然就不是一句普通的广告语了。
因为特斯拉现在确实在尝试证明一件非常疯狂的事情:
一辆汽车只靠视觉感知和足够强大的AI,最终也可以完全摆脱人类司机。
如果这条路真的跑通了,影响会非常大。
因为激光雷达不是免费的,毫米波雷达也不是免费的。
一辆车多几颗高规格传感器,也许对于30万元、50万元的车型来说问题不算大,但是如果未来要生产几百万辆Robotaxi,每辆车少几千甚至上万元硬件成本,最后就是一个非常恐怖的数字。
所以特斯拉坚持纯视觉,从来不只是“技术信仰”。
背后还有非常现实的商业逻辑。
能不能用更少的硬件,造出更多的无人出租车。
人只有两只眼睛,所以汽车也只需要摄像头?特斯拉这套逻辑非常容易理解。
理论上,如果摄像头比人的眼睛看得更远,AI的大脑又比人反应更快、不会疲劳、不会玩手机,那么机器为什么一定需要那么多其他传感器?
这也是纯视觉最有吸引力的地方。
但问题同样很明显:
汽车为什么一定要复制人类?
人没有激光雷达,并不是因为激光雷达对开车没用。
而是因为人类没有这个器官。
我们晚上看不清,摄像头可以增强;人类很难精确判断前车到底距离自己37米还是42米,雷达可以直接测量;面对雨雾、逆光等环境,不同传感器还有可能互相补充。
所以从另一个角度看,特斯拉这句话其实也可以反过来说:
既然机器有机会获得比人类更多的感知能力,为什么非要主动把它削成和人一样?
这就是华为走的另一条路。
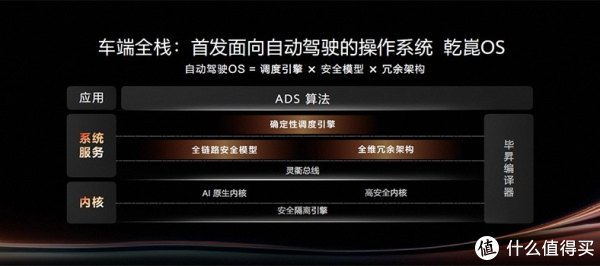 特斯拉在做减法,华为却还在疯狂做加法
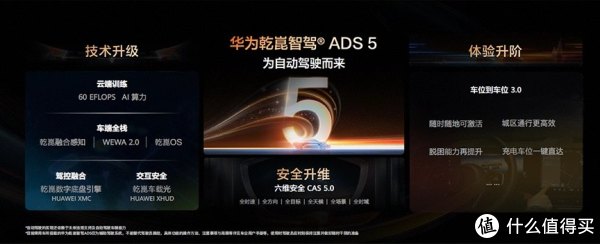
今年4月,华为正式发布乾崑智驾ADS 5。
非常有意思的是,华为给ADS 5的定位已经不只是“辅助驾驶”。
官网直接写着:
“为自动驾驶而来。”
ADS 5开始使用WEWA 2.0架构,云端世界模型引入多智能体博弈和在线强化学习,车端则增加安全风险场,让系统不仅判断“前面有什么”,还要进一步理解不同交通参与者接下来可能会做什么。
说得简单一点:
以前的智能驾驶更像是在问:
“前面是不是有辆车?”
现在已经开始变成:
“前面这辆车为什么突然往左偏?它是不是准备变道?”
AI的大脑确实越来越像人。
但有意思的是,大脑越来越强之后,华为没有选择减少传感器,反而继续加强感知硬件。
今年发布的896线双光路图像级激光雷达,可以通过广角和长焦两套接收单元工作。按照华为公布的数据,它可以在120米距离识别14厘米左右的小目标,对黑色轮胎、倒地锥桶这类特殊障碍物的识别能力也进行了加强。
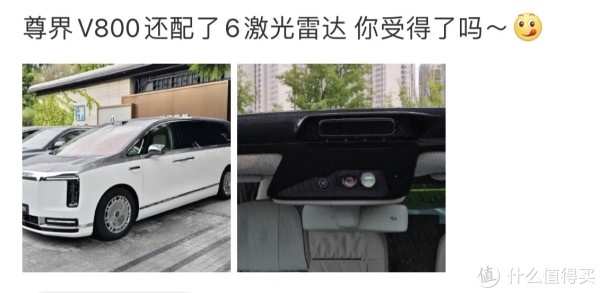
一些新车型甚至同时搭载图像级激光雷达、高精度固态激光雷达、分布式毫米波雷达和高清摄像头。
两条路线已经非常鲜明了。
特斯拉认为:
AI足够强以后,很多复杂传感器都可以去掉。
华为认为:
AI越强,就越应该给它更多的信息。
一个疯狂做减法。
一个继续做加法。
而且双方最终目标居然还是同一个——自动驾驶。
这时候,再看看Waymo就更有意思了如果只看特斯拉和华为,很容易把这个问题变成品牌粉丝之间的争论。
但如果把Waymo拉进来,你会发现事情没有那么简单。
Waymo可以说是目前商业无人驾驶最激进的玩家之一。
它没有坚持纯视觉。
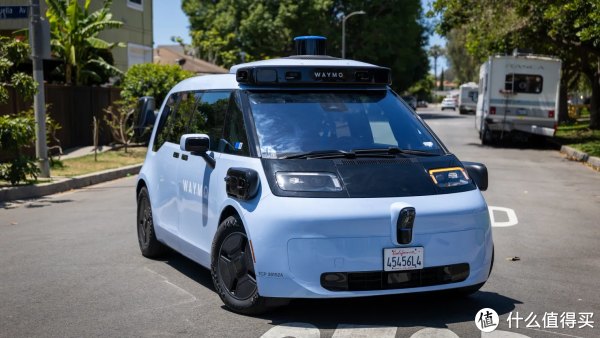
恰恰相反,Waymo车辆上非常显眼的就是激光雷达、摄像头和其他传感器。
结果呢?
它现在确实已经实现了真正意义上的商业无人驾驶。
乘客坐上车,前排没有人类司机。
截至今年9月,Waymo已经在14座城市向公众提供完全无人驾驶出行服务,官方披露累计完成的自动驾驶行程已经超过2000万次。
所以你会发现一个很有意思的局面。
Waymo正在证明:
堆传感器这条路确实可以把无人驾驶做出来。
特斯拉想证明的是:
我不用这么多传感器,一样可以做出来,而且成本更低。
华为现在则有一点站在两者中间:
既要越来越强的AI,也不准备放弃多传感器带来的感知冗余。
这场路线之争现在恐怕远远没有结束。
真正决定胜负的,可能根本不是有没有激光雷达几年前谈智能驾驶,大家最喜欢比硬件。
几颗激光雷达?
多少TOPS算力?
几个摄像头?
现在再这么比,其实已经有点落后了。
因为真正困难的问题开始从“看见”变成“看懂”。
举个最简单的例子。
路边站着一个小孩,摄像头看到了,激光雷达也看到了。
这件事情并不难。
难的是AI能不能判断:
这个小孩为什么突然往马路方向跑?
他下一秒会不会冲出来?
旁边那个骑电动车的人正在回头,他是不是准备横穿三条车道?
前车突然减速,到底是堵车了,还是前面有一个摄像头暂时看不见的障碍物?
这已经不只是传感器数量的问题。
而是汽车究竟能不能真正理解现实世界。
所以现在最有趣的一件事就是:
特斯拉、华为甚至Waymo,虽然感知硬件路线不同,但是软件方向反而越来越像。
大家都在做世界模型,都希望AI从过去“识别物体”,逐渐变成“理解世界”。
所以现在说谁走错了,还太早我其实不认为今天就能给纯视觉和多传感器融合判输赢。
如果未来Cybercab真的可以在洛杉矶、纽约这样的复杂城市里,不需要安全员、不需要方向盘,只依靠摄像头和AI每天跑几百公里,而且事故率还明显低于人类司机,那么特斯拉这条路线的意义会非常大。
因为它证明的不只是纯视觉能开车。
而是:
实现无人驾驶根本不需要那么昂贵复杂的硬件。
那时候回头看,今天汽车行业疯狂往车顶装激光雷达,也许真的只是自动驾驶发展过程中的一个阶段。
但如果纯视觉始终无法很好解决雨夜、强逆光、大雾、污损遮挡以及各种极端长尾场景,那么多一个不同原理的传感器,也许就是很有价值的一层保险。
毕竟我们发展智能驾驶的目的,从来不是做出一个“像人一样”的司机。
而是做出一个比人更安全的司机。
人类只有一双眼睛可以开车,不代表机器也只能有一双眼睛。
同样,传感器越多,也绝不代表一辆车的智能驾驶就一定越高级。
所以这场比赛真正有意思的问题,已经不是:
“激光雷达到底有没有用?”
而是:
当AI越来越聪明以后,汽车到底应该越来越复杂,还是越来越简单?
特斯拉正在用Cybercab下注前者。
华为ADS 5和Waymo,目前显然更相信后者。
最后也留一个很走意思的问题:
同样30万元专业配资炒股,一辆车只有摄像头,但算法公认更强;另一辆车摄像头、毫米波雷达、激光雷达全部配齐,算法也不错——你敢把家人交给哪一辆?
赤盈配资提示:文章来自网络,不代表本站观点。


